官网查看
定制方案
- ✓
暂未采集到具体套餐,价格以官网为准
使用可复现的 MuJoCo 实验评估机器人行为
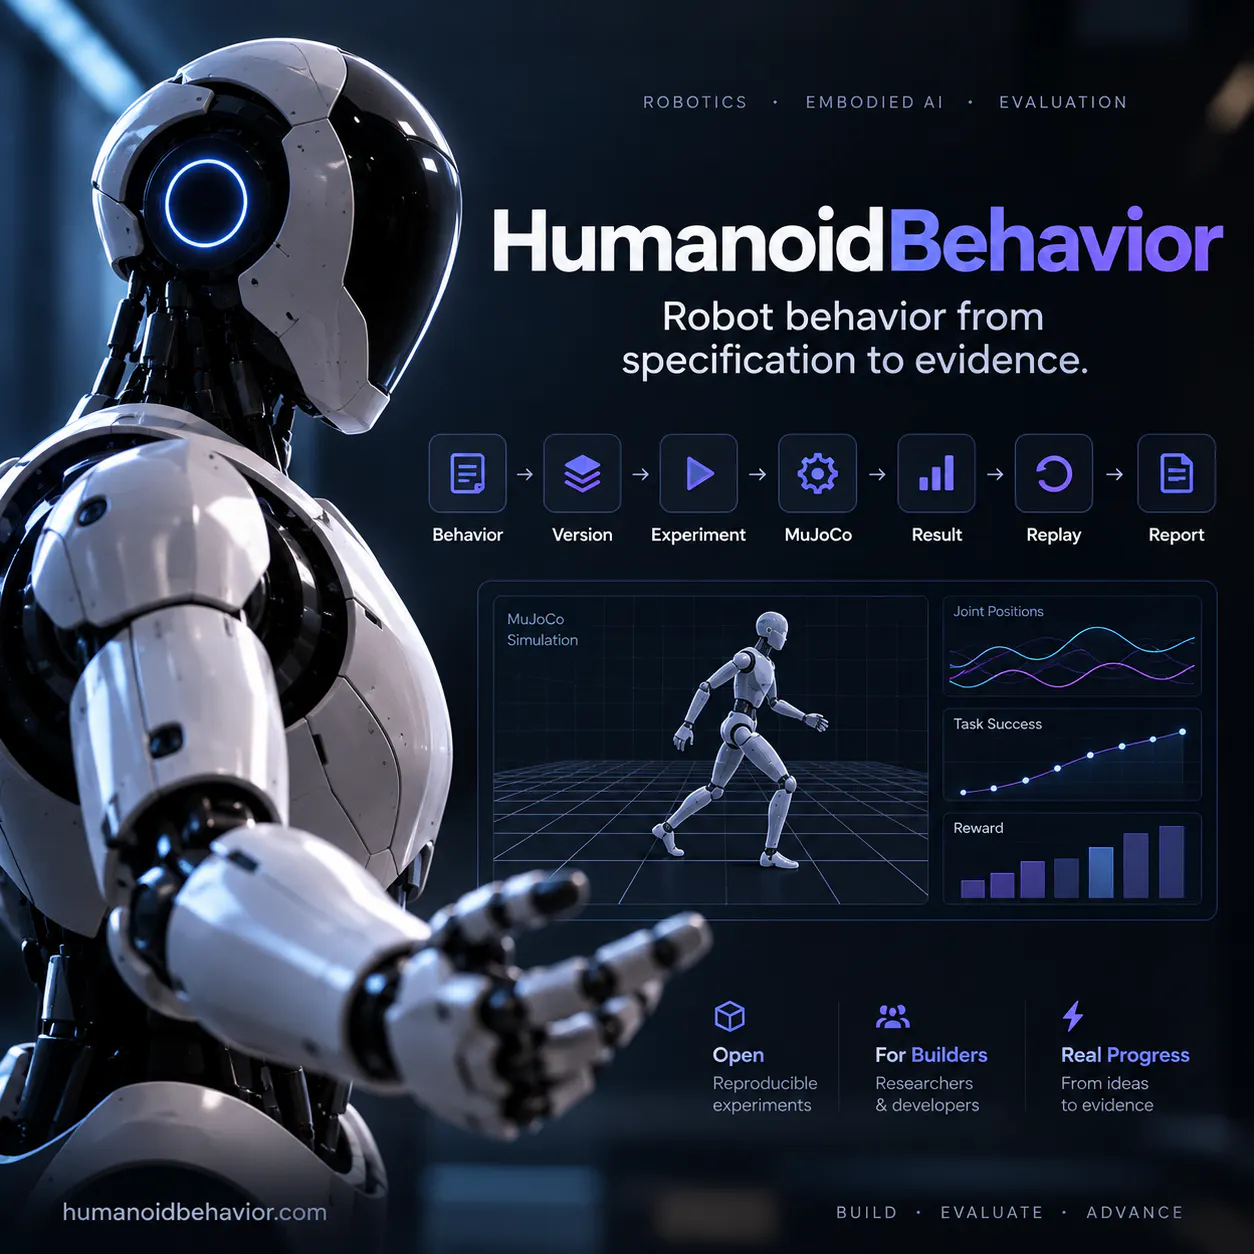
HumanoidBehavior 是面向人形机器人行为的评测基础设施,帮助研究人员在可复现的 MuJoCo 仿真环境中定义、测量并基准化各类机器人行为表现。它聚焦于实验的可重复性与标准化,让不同算法之间的横向对比更加可靠,是人形机器人研发流程中可靠的量化基准工具。
使用可复现的 MuJoCo 实验评估机器人行为
HumanoidBehavior 是面向人形机器人行为的评测基础设施,帮助研究人员在可复现的 MuJoCo 仿真环境中定义、测量并基准化各类机器人行为表现。它聚焦于实验的可重复性与标准化,让不同算法之间的横向对比更加可靠,是人形机器人研发流程中可靠的量化基准工具。
暂未采集到具体套餐,价格以官网为准

围绕一个简单的问题构建了 HumanoidBehavior:我们如何从机器人行为规范走向可复现的证据?
工作流程为:Behavior → Version → Experiment → MuJoCo → Measured Result → Replay → Report
当前 MVP 在浏览器中运行测量型 MuJoCo 实验,并持久化保存生成的实验产物。
期待来自机器人、仿真和具身 AI 领域开发者的反馈:接下来你们希望评估什么?🤖